Svi projekti
  • Hardver
  • Firmver

Robot za upravljanje kamerom

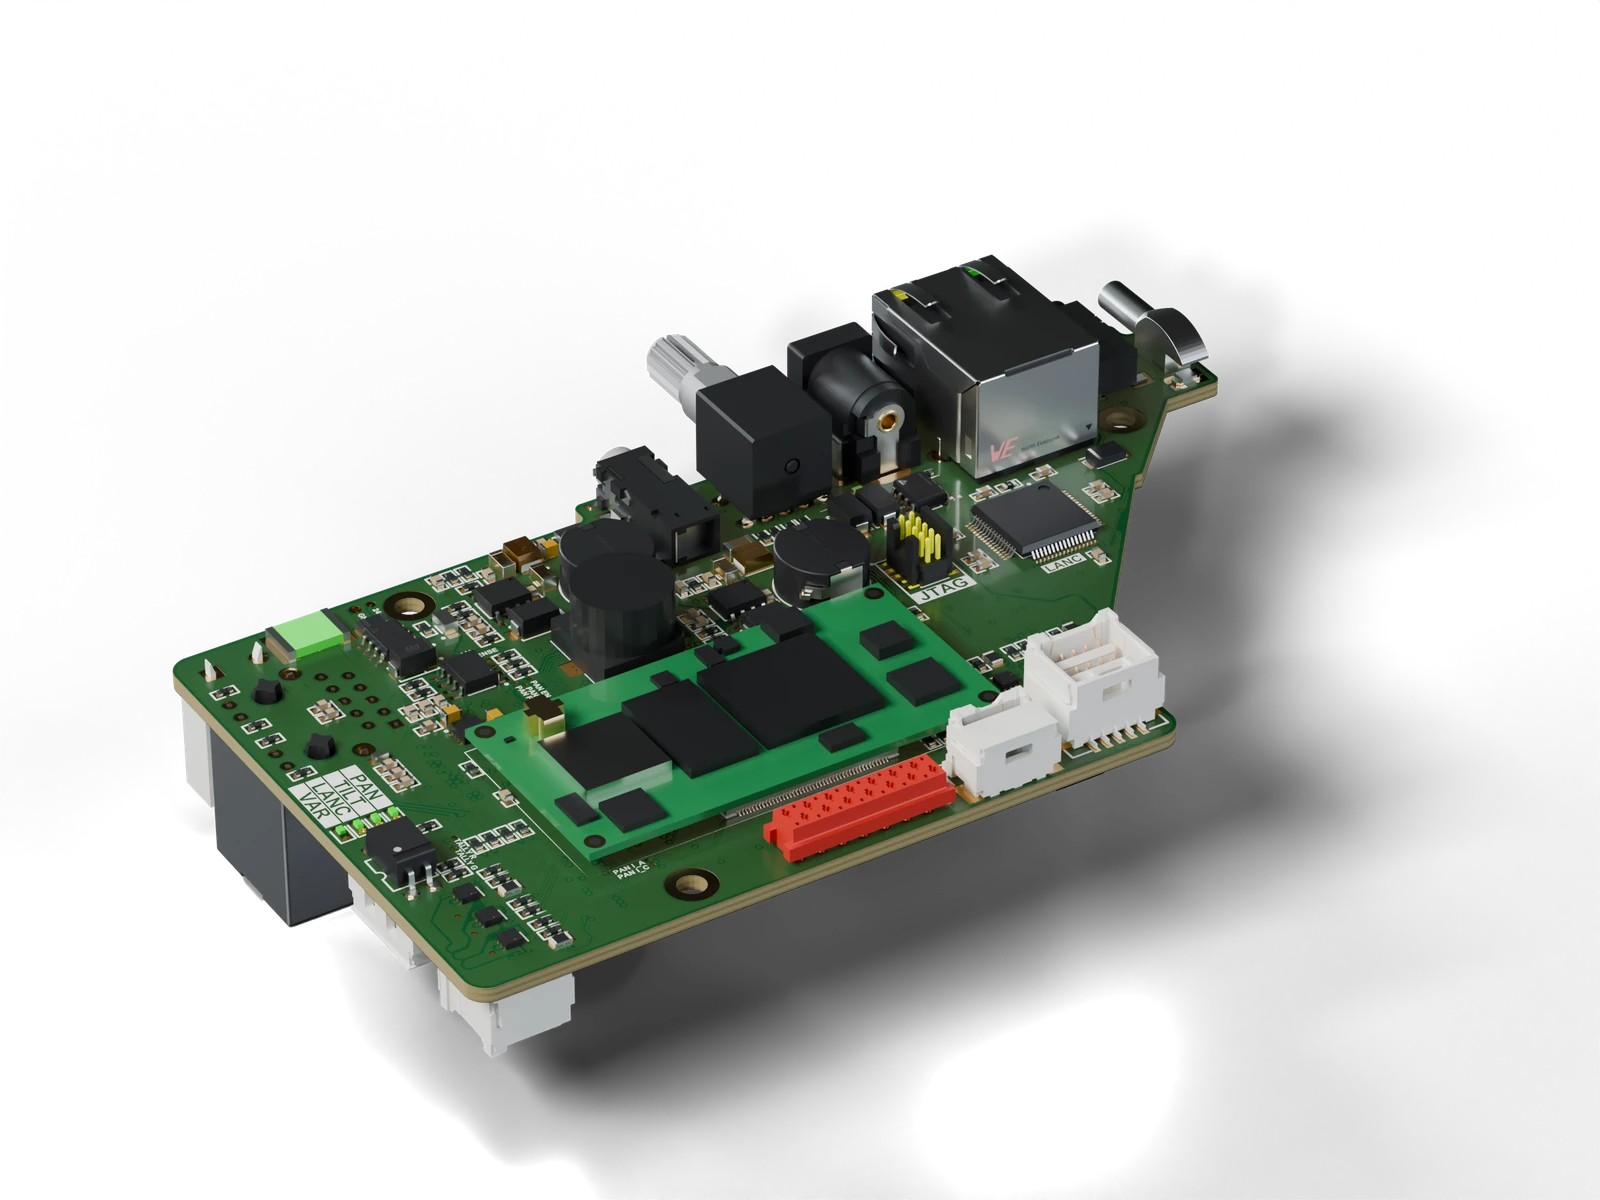
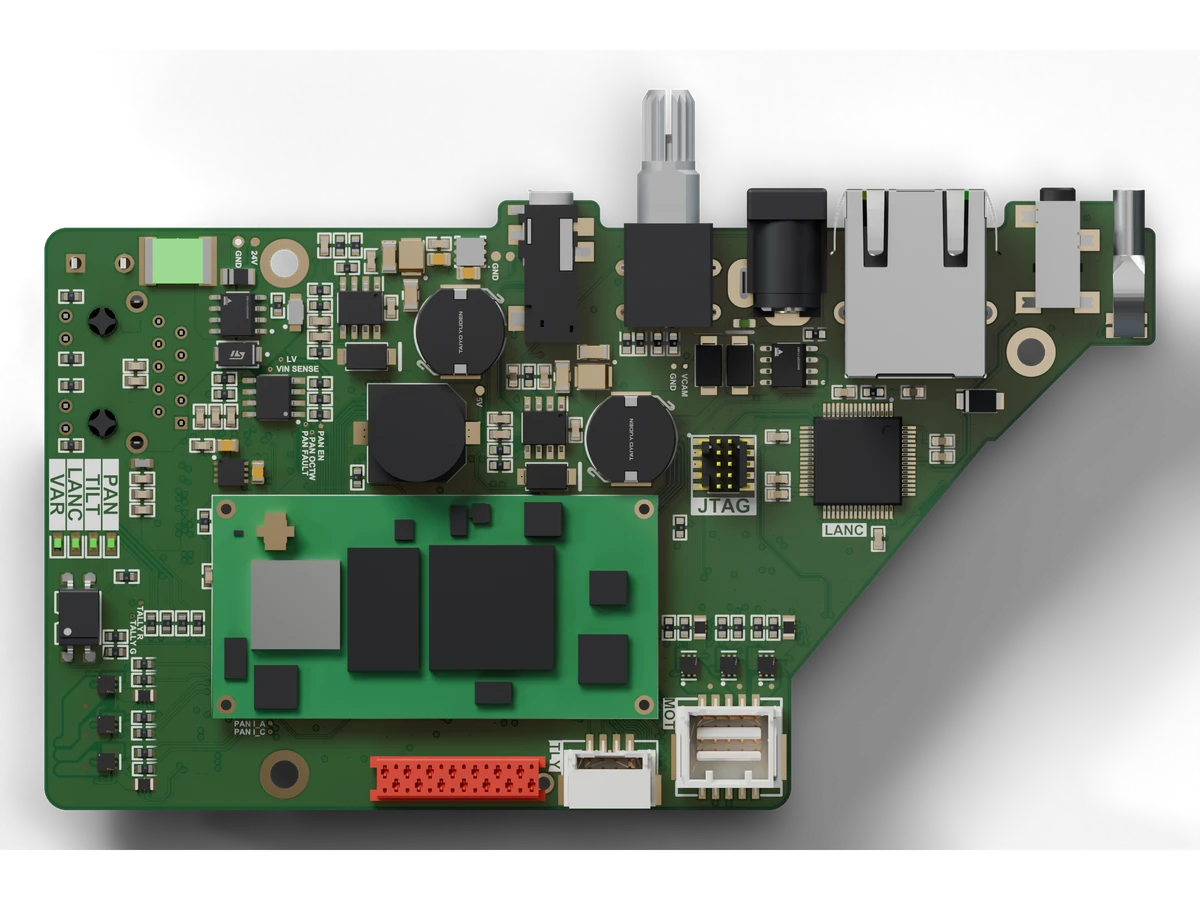
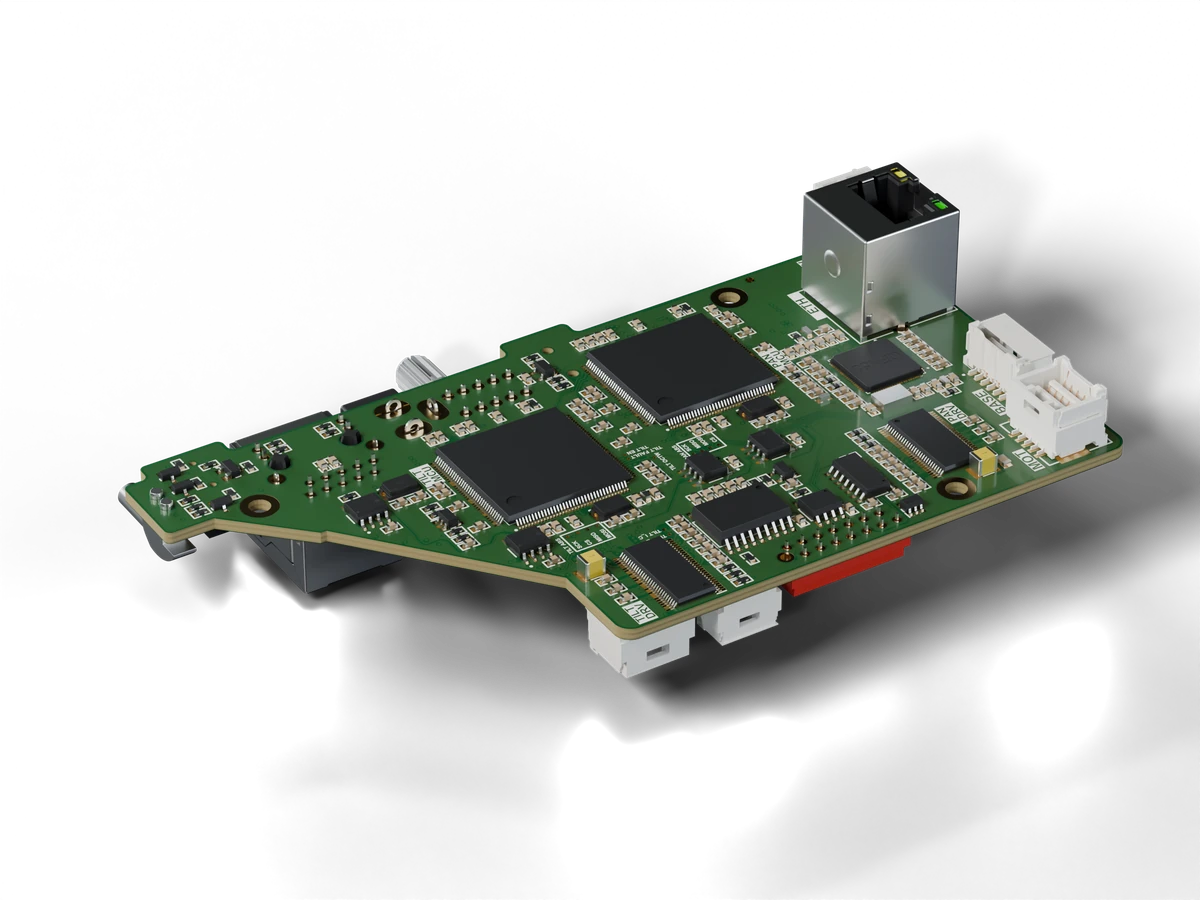
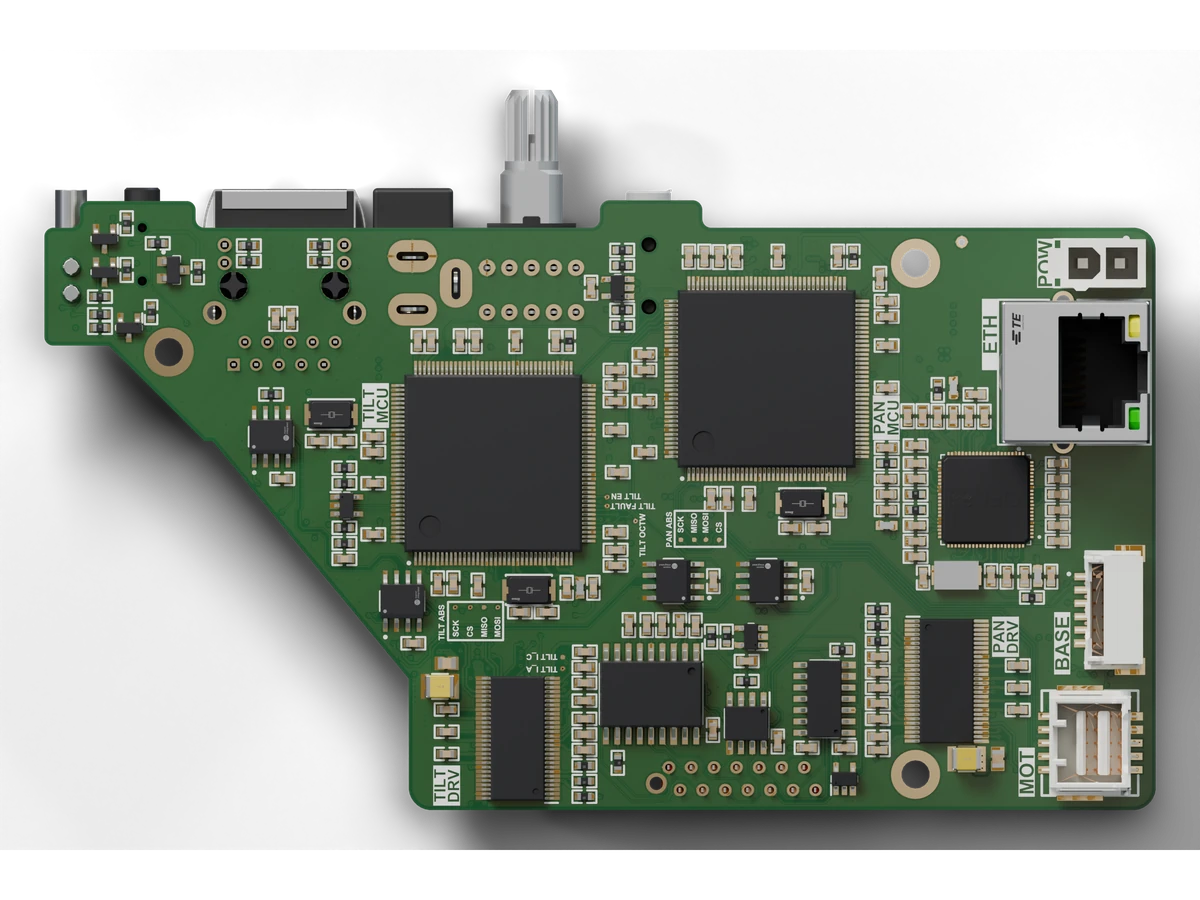
Robot kojim se daljinski pomera kamera do 5 kg, levo-desno i gore-dole, tokom live produkcije. Projektovali smo njegovu glavnu upravljačku ploču, koja objedinjuje kretanje, upravljanje objektivom, napajanje kamere i mrežu.

Klijent
Proizvođač opreme za televizijsku produkciju
Obim
Hardver, firmver za bring-up i Ethernet bootloader
Trajanje
6 meseci
Isporučeno
Dizajn ploče, firmver za bring-up, bootloader i paket za proizvodnju

Izazov

Sve funkcije robota na jednoj ploči

Klijent proizvodi motorizovane sisteme za kamere za televizijsku i live produkciju. Njihov robot omogućava jednom operateru da daljinski pomera kamkorder, box kameru ili DSLR, kao da je u pitanju namenska PTZ kamera, a ceo robot je trebalo da radi sa jedne ploče.

Ta ploča je morala da precizno pokreće motore obe ose, upravlja objektivima različitih proizvođača, napaja kameru, obezbedi joj mrežu i poveže se sa liftovima i kolicima preko CAN-a, a sve to u kompaktnoj i laganoj glavi.

Šta smo napravili

Jedna glavna ploča za kretanje, objektiv, napajanje i mrežu

Hardver

Glavna upravljačka ploča

Glavna ploča robota, od pogona motora do napajanja kamere.

  • Upravljanje motorima obe ose, brzinom od 0,01 do 30°/s
  • Upravljanje Canon i Fujinon objektivima, eksternim motorima za fokus i LANC
  • Izlaz za napajanje kamere od 7,4 do 24 V, do 50 W
  • Ugrađen gigabitni Ethernet svič sa portom za kameru
  • CAN za liftove i kolica za kameru
  • Napajanje 24 V

Firmver

Firmver za bring-up i bootloader

Firmver za puštanje u rad i testiranje novog hardvera, uz Ethernet bootloader za nadogradnju.

  • Bring-up i test kod za sve interfejse
  • Ethernet bootloader za nadogradnju firmvera
  • Testirana osnova za aplikativni firmver klijenta

Isporuka

Spremno za proizvodnju

Dizajn spreman za proizvodnju, usavršen kroz dve iteracije hardvera.

  • Šema i PCB layout
  • Bring-up i testiranje prototipova
  • Fajlovi za proizvodnju
  • Dve iteracije hardvera

Rezultat

Robot za kameru na tržištu

  • Na tržištu, kao deo robota za kameru klijenta.
  • Jedna ploča za kretanje, upravljanje objektivom, napajanje kamere i mrežu.
  • Dve iteracije hardvera od prvog prototipa do dizajna za proizvodnju.
  • Šest meseci od početka projekta do dizajna za proizvodnju.

Vaš projekat

Imate nešto slično na umu?

Recite nam šta pravite, a mi ćemo se javiti sa pitanjima i predlogom sledećih koraka.